
대형 FOV 고속 검사 및 10GigE 카메라 선택
대형 FOV 고속 검사 및 10GigE 카메라 선택
현대 산업 제조에서 품질 검사는 더 이상 단순한 "합격/불합격" 판정이 아닙니다—고속, 고정밀 데이터 획득 프로세스로 진화했습니다. 생산 라인은 더 빠르게 돌아가고, 부품은 더 작아지며, 검사 영역은 더 넓어지고 있습니다. 그러나 비전 시스템에 대한 요구는 두 가지 상반된 방향으로 움직이고 있습니다: 더 넓은 시야와 더 높은 프레임 레이트. 이러한 역설은 대형 디스플레이 검사, 배터리 전극 코팅 검사, 자동차 차체 측정, 고속 물류 분류와 같은 산업에서 특히 심각합니다.
최근 우리는 전형적인 "대형 FOV + 고속" 프로젝트를 접했습니다. 대형 플렉시블 인쇄 회로 제조업체인 고객은 10미터 폭 웹에서 빠르게 움직이는 대상—작은 커넥터와 트레이스 패턴—을 4~6미터 장착 높이에서 검사해야 했습니다. 대상은 크기가 몇 센티미터에 불과했고 3m/s를 초과하는 속도로 이동했습니다. 검사에는 미세 특징을 분해하기 위해 최소 8메가픽셀의 해상도가 필요했고, 결함 누락을 방지하기 위해 90fps 이상의 프레임 레이트가 필요했습니다. 또한 시스템은 먼지, 진동, 조명 변동이 있는 가혹한 산업 환경에서 24/7 작동해야 했습니다.
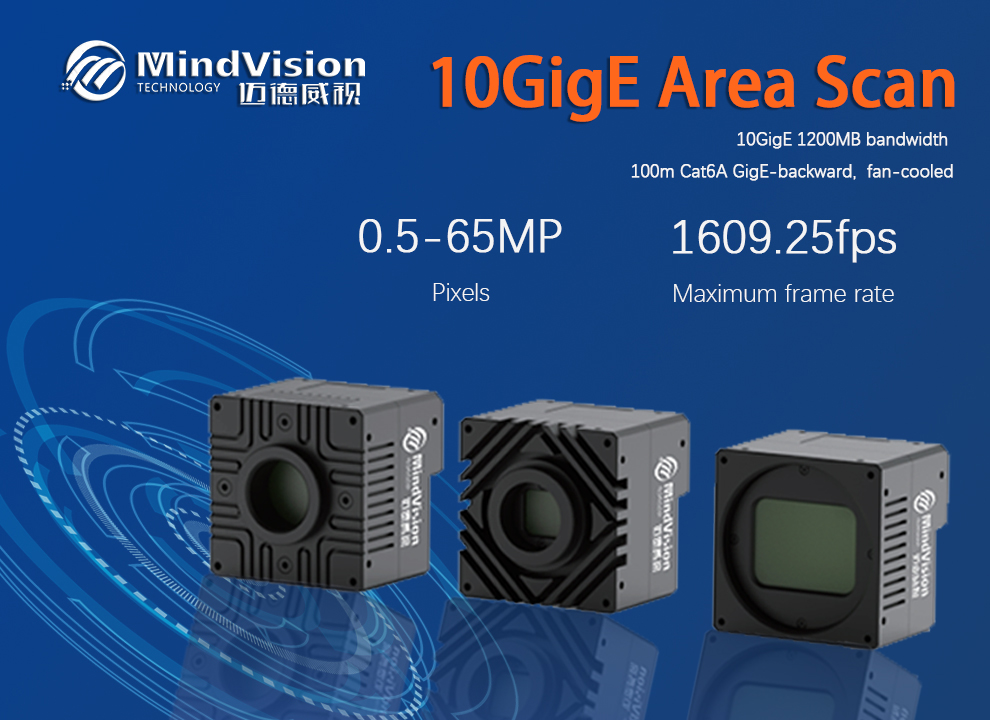
기존 머신 비전 솔루션은 이러한 조건에서 종종 실패합니다. GigE 카메라는 대역폭이 부족하고, Camera Link 또는 CoaXPress 시스템은 속도를 충족할 수 있지만 prohibitive 비용, 복잡한 케이블링, 제한된 케이블 길이, 경직된 아키텍처를 수반합니다. 많은 엔지니어가 트레이드오프에 좌절해 왔습니다. 그러나 10GigE(10GBASE-T) 카메라의 등장으로 판도가 바뀌었으며, 높은 대역폭, 표준 이더넷 인프라, 장거리, 비용 효율성의 설득력 있는 균형을 제공합니다.
이 글은 그 실제 프로젝트를 기반으로 합니다. 대역폭 예산 책정, 글로벌 셔터 선택, 렌즈 계산, 다중 카메라 동기화 및 엣지 AI 통합에 이르기까지 우리가 내린 기술적 결정을 살펴봅니다. 또한 상세한 FAQ와 실제 고객 문의에서 추출한 체계적인 선택 가이드를 공유합니다. 우리의 목표는 유사한 "대형 FOV + 고속" 과제에 직면한 엔지니어에게 실용적인 참고 자료를 제공하고 10GigE 카메라 선택의 미스터리를 해소하는 것입니다.
I. 대역폭 – 반드시 넘어야 할 첫 번째 관문
대역폭은 모든 고속, 고해상도 비전 시스템에서 가장 근본적이고 타협할 수 없는 매개변수입니다. 이는 달성 가능한 최대 프레임 레이트뿐만 아니라 인터페이스 선택, 케이블 길이, 심지어 호스트 시스템 아키텍처까지 결정합니다. 대역폭 요구사항을 과소평가하는 것은 프로젝트 지연과 성능 실패의 가장 흔한 원인입니다.
고객 요구사항의 데이터 레이트를 계산해 보겠습니다: 8메가픽셀 해상도(3840 × 2160), 초당 90프레임, 8비트 흑백 픽셀 심도. 원시 데이터 레이트는 다음과 같습니다:
3840 × 2160 × 90 × 8 = 5,971,968,000 bits/s ≈ 5.97 Gbps
패킷 오버헤드, 프레임 간 간격 및 프로토콜 헤더(GigE Vision, UDP/IP)를 고려한 후, 필요한 유효 페이로드 대역폭은 약 747 MB/s(초당 메가바이트) 또는 약 6 Gbps입니다. 카메라가 컬러(Bayer 패턴 포함)인 경우 추가 색상 정보로 인해 데이터 레이트가 약 25% 증가하여 거의 7.5 Gbps에 달합니다—이는 5GigE의 용량을 초과합니다.
이제 일반적인 산업용 카메라 인터페이스를 비교해 보겠습니다:
- GigE(1000BASE-T): 이론적 1 Gbps, 유효 ~125 MB/s. 명백히 불충분—극단적인 압축 또는 프레임 드롭이 필요하며, 둘 다 품질 검사에 허용될 수 없습니다.
- USB 3.0: 이론적 5 Gbps, 유효 ~400 MB/s. 여전히 747 MB/s에 미치지 못하며 케이블 길이는 3~5미터로 제한됩니다.
- Camera Link(Base/Medium/Full): 최대 850 MB/s(Full 구성)의 대역폭이지만 값비싼 프레임 그래버, 부피가 큰 케이블(최대 10미터), 복잡한 설정이 필요합니다.
- CoaXPress(CXP-6): 링크당 최대 6.25 Gbps이지만 역시 전용 프레임 그래버와 동축 케이블이 필요하며 유연성이 제한적입니다.
- 5GigE(5GBASE-T): 유효 ~620 MB/s. 8 MP @ 90 fps 흑백(747 MB/s)의 경우 부족합니다. 컬러의 경우 더욱 그렇습니다.
- 10GigE(10GBASE-T): 유효 ~1200 MB/s—필요한 대역폭의 거의 두 배로, 향후 업그레이드 또는 동시 다중 카메라 스트리밍을 위한 충분한 여유를 제공합니다.
원시 대역폭 외에도 10GigE는 몇 가지 실용적인 이점을 제공합니다:
- 표준 이더넷: 익숙한 Cat6a(또는 Cat7) 케이블과 RJ45 커넥터를 사용—설치에 특별한 교육이 필요하지 않습니다.
- 장거리: 구리로 100미터, 광섬유로 더 긴 거리로 확장 가능.
- 비용 효율적: 전용 프레임 그래버가 필요 없으며 표준 10GBase-T 네트워크 인터페이스 카드(NIC)만 있으면 됩니다. 듀얼 포트 NIC는 Camera Link 그래버의 일부 비용으로 구입할 수 있습니다.
- 유연한 토폴로지: 점대점, 스위치 네트워크, 심지어 PTP(IEEE 1588)를 통한 다중 카메라 동기화를 지원합니다.
- 미래 지향적: 센서 해상도와 프레임 레이트가 증가함에 따라 10GigE는 확장 여지를 제공하는 반면, Camera Link와 CoaXPress는 각 단계마다 하드웨어 업그레이드가 필요한 경우가 많습니다.
우리 프로젝트에서 고객의 케이블 길이는 카메라에서 제어 캐비닛까지 약 30미터였습니다. 10GigE를 사용하여 신호 중계기나 액티브 익스텐더 없이 표준 Cat6a 케이블을 사용하여 설치를 단순화하고 비용을 절감했습니다. 우리가 선택한 NIC는 듀얼 포트 10GBase-T 어댑터로, 향후 추가 하드웨어 없이 두 번째 카메라를 추가할 수 있었습니다.
따라서 대역폭 분석이 첫 번째이자 가장 결정적인 단계였습니다. 이는 우리를 명확히 10GigE로 이끌었습니다. 더 낮은 대역폭 인터페이스를 선택했다면 감소된 프레임 레이트, 낮은 해상도 또는 값비싼 독점 하드웨어에 직면했을 것입니다—고객에게 허용될 수 없는 것들입니다. 다음 섹션에서는 두 번째 중요한 요소인 움직이는 대상을 블러 없이 이미징하는 방법을 다룹니다.
II. 글로벌 셔터 – 모션 선명도를 위한 필수 요구사항
고객은 "작고 빠르게 움직이는 물체"를 캡처해야 했습니다. 롤링 셔터의 경우 순차적 판독으로 "젤로 효과"—이미지 왜곡과 흐릿한 가장자리—가 발생하여 후속 알고리즘이 물체를 정확하게 위치시키는 것이 불가능합니다.
따라서 글로벌 셔터는 타협할 수 없는 요구사항입니다. 모든 픽셀을 동시에 노출하여 순간적인 자세를 완벽하게 정지시킵니다. 오늘날 대부분의 고속 산업용 카메라는 Sony Pregius 또는 Gpixel 대형 포맷 칩과 같은 글로벌 셔터 CMOS 센서를 사용합니다.
실제로 우리는 대역폭과 셔터 요구사항을 모두 충족하는 10GigE 면적 스캔 카메라를 선택했습니다. MindVision의 XGC 시리즈를 예로 들면, 4MP 모델(MV-XGC402GM)은 2048 × 2048에서 175.75 fps를 제공—90 fps 목표를 훨씬 상회합니다. 더 높은 해상도가 필요한 경우 시리즈는 16MP, 18MP, 심지어 65MP 버전도 제공하여 검사 정확도에 따라 프레임 레이트와 해상도 간의 유연한 트레이드오프를 가능하게 합니다.
III. 렌즈 선택 – "광각 눈" 계산
4~6미터 높이에서 10미터 폭 FOV를 커버하려면 얼마나 넓은 렌즈가 필요할까요? 공식을 사용한 대략적인 추정:
f = 작업 거리 × 센서 폭 ÷ 시야
1인치 센서(약 12.8mm 폭), 5미터 작업 거리, 10미터 FOV의 경우: f ≈ 5 × 12.8 ÷ 10 = 6.4mm. 따라서 6~8mm 광각 산업용 렌즈가 필요합니다.
실제 프로젝트에서 우리는 카메라를 C-mount 광각 고정 초점 렌즈와 페어링했습니다—XGC 시리즈는 C-mount를 표준으로 사용하여 다양한 렌즈 선택을 제공합니다. 65MP 대형 포맷 모델의 경우 F-mount 어댑터가 있는 M58 인터페이스가 탁월한 유연성을 제공합니다.
IV. 실제 응용 사례
사례 A – 고정밀 스마트폰 프레임 검사:
생산 라인은 스마트폰 프레임의 곡면, 구멍 직경 및 모따기의 미크론 수준 측정이 필요했습니다. 강한 반사와 극도로 엄격한 공차가 주요 과제였습니다. 우리는 MV-XGC6500GC/GM(65 MP)을 다중 각도 조명과 함께 배치했습니다. 초고해상도 덕분에 시스템은 가장자리 디테일을 정밀하게 캡처하며, 10GigE 대역폭은 생산 라인 속도에서 지연 없이 실시간 전송을 보장합니다. 시스템은 6개월 이상 안정적으로 운영되었습니다.
사례 B – 초고화질 디스플레이 결함 선별:
8K 디스플레이 생산 라인에서 픽셀 피치는 서브미크론 수준에 도달했습니다. 3.2μm 픽셀의 65 MP 카메라를 사용하면 명점/암점 및 Mura 불균일을 정밀하게 식별할 수 있습니다. 넓은 노출 범위(0.002 – 67108 ms)는 다양한 디스플레이 밝기 수준에도 잘 적응합니다.
사례 C – 스포츠 생체역학(연구):
한 대학 실험실에서 고속 10GigE 카메라(500 fps급)를 사용하여 단거리 선수의 관절 각도 변화를 캡처했습니다. 여러 카메라가 하드웨어 트리거링 및 IEEE 1588 PTP(정밀 시간 프로토콜)를 통해 동기화되어 마이크로초 수준 동기화를 달성하고 신뢰할 수 있는 동적 데이터를 생성했습니다. MindVision의 포트폴리오는 0.5 MP에서 410 MP까지이며 여러 트리거 모드를 지원하여 이러한 다중 카메라 협업 시나리오에서 우수한 성능을 발휘합니다.
V. Linux 및 NVIDIA JetPack 호환성
프로젝트는 궁극적으로 이미지 데이터에 대한 엣지 측 AI 추론이 필요했으므로 OS는 NVIDIA JetPack(Linux 기반)이었습니다. 우리가 선택한 카메라는 GigE Vision 및 GenICam 표준 프로토콜을 지원하여 오픈 소스 라이브러리(예: Aravis) 또는 타사 SDK(예: eBUS)를 통해 Jetson 플랫폼에서 이미지 캡처가 가능합니다. MindVision은 또한 Linux SDK(ARM 버전 포함)를 제공하며 Jetson과 같은 주류 AI 칩에 대한 기술 전문성을 주장하여 개발 시간을 크게 단축합니다.
물론 특정 모델의 드라이버 세부 사항은 구매 전에 제조업체의 기술 지원에 직접 확인하는 것이 좋습니다.
FQA: 자주 묻는 질문
선택 가이드
대형 FOV 고속 검사에 적합한 카메라를 선택하려면 체계적인 접근이 필요합니다. 우리의 프로젝트 경험과 일반적인 고객 문제점을 기반으로 다음과 같은 구조화된 선택 프로세스를 권장합니다. 절대적인 의미에서 "최고의" 카메라를 찾는 것이 아니라 특정 애플리케이션 제약 조건—해상도, 속도, 비용 및 통합 복잡성의 균형—에 가장 적합한 카메라를 찾는 것입니다.
1. 응용 시나리오별 선택
다양한 검사 시나리오는 완전히 다른 요구사항을 가집니다. 다음 표는 일반적인 애플리케이션 유형에 대한 빠른 참조를 제공합니다:
| 시나리오 | 권장 카메라 유형 | 주요 고려사항 |
|---|---|---|
| 대면적 정적 검사(예: PCB 패널, 대형 주조품) | 고해상도 면적 스캔(≥20 MP), GigE/10GigE | 해상도 우선, 프레임 레이트 덜 중요 |
| 고속 이동 웹 검사(예: 배터리 전극, 인쇄 롤) | 고속 라인 스캔 또는 고프레임레이트 면적 스캔(≥100 fps) | 대역폭 및 셔터 우선, 연속 표면에는 라인 스캔 |
| 대형 FOV + 움직이는 물체(예: 물류 분류, 우리 프로젝트) | 10GigE 면적 스캔, 글로벌 셔터, 8–20 MP | 해상도와 프레임 레이트 균형, 대역폭이 병목 |
| 정밀 측정(예: 가공 부품, 커넥터) | 작은 픽셀 크기의 고해상도 면적 스캔 | 픽셀 해상도 및 광학 품질 우선 |
| 다중 카메라 3D 재구성 또는 동기 캡처 | PTP 동기화, 하드웨어 트리거 지원 10GigE | 동기 정확도 및 다중 카메라 관리 우선 |
| 엣지 AI / 임베디드 시스템(예: Jetson, ARM) | GigE Vision / GenICam 준수, Linux SDK 지원 | 표준 프로토콜 지원 및 드라이버 가용성 우선 |
2. 주요 매개변수별 선택
특정 카메라 모델을 평가할 때 다음 다섯 가지 매개변수를 우선순위 순서로 평가하는 것이 좋습니다:
① 해상도 – 검출할 수 있는 가장 작은 결함을 결정합니다. 미크론 수준 결함 또는 미세 특징이 있는 대형 시야의 경우 ≥20 MP를 선택하십시오. 기본 존재/부재 검출, 바코드 판독 또는 거친 결함 식별의 경우 0.3–5 MP로 충분할 수 있습니다. 기억하십시오: 더 높은 해상도는 더 많은 데이터를 의미하며, 이는 대역폭, 프레임 레이트 및 처리 능력에 직접적인 영향을 미칩니다.
② 프레임 레이트 – 생산 속도를 따라잡을 수 있는지 결정합니다. 정적이거나 느리게 움직이는 물체의 경우 <30 fps가 허용됩니다. 표준 생산 라인의 경우 30–120 fps가 일반적입니다. 고속 제조(>3 m/s) 및 작은 대상의 경우 >120 fps가 필요할 수 있습니다. 프레임 레이트와 해상도는 트레이드오프입니다—주어진 인터페이스에서 둘 다 최대화할 수 없습니다.
③ 인터페이스 – 대역폭, 케이블 길이 및 시스템 비용을 결정합니다. GigE는 장거리(최대 100m) 공장 자동화에 적합하며 적당한 대역폭 요구(≤125 MB/s)에 맞습니다. 10GigE는 고대역폭, 고해상도, 고프레임레이트 요구(최대 1200 MB/s)를 위한 선택이며 표준 이더넷과 Cat6a 케이블을 사용합니다. USB 3.0은 실험실/R&D 단거리 설정에 편리하지만 3~5미터로 제한됩니다. CoaXPress는 비용과 복잡성이 허용되는 초고속(>100 fps 또는 >20 MP) 응용을 위해 예약되어 있습니다.
④ 셔터 유형 – II장에서 논의한 바와 같이 움직이는 물체 검사의 경우 모션 왜곡을 방지하기 위해 글로벌 셔터가 필수입니다. 롤링 셔터는 정지 또는 매우 저속 물체에만 허용됩니다. 이는 일단 움직임이 관련되면 타협할 수 없는 결정입니다.
⑤ 센서 크기 및 픽셀 크기 – 센서 크기는 주어진 초점 거리에 대한 시야에 영향을 미치고 픽셀 크기는 감도와 다이내믹 레인지에 영향을 미칩니다. 더 작은 픽셀(예: 2.74 μm, 3.2 μm)은 주어진 센서 크기에 대해 더 높은 해상도를 제공하지만 저조도에서 감도가 낮을 수 있습니다. 더 큰 픽셀(예: 5.5 μm, 6.5 μm)은 더 나은 광감도와 신호 대 잡음비를 제공하여 저조도 또는 고속(단노출) 응용에 적합합니다.
3. 컬러 vs. 흑백 트레이드오프
이것은 고객으로부터 받는 가장 일반적인 질문 중 하나입니다. 이 선택은 이미지 품질, 데이터 볼륨, 처리 복잡성 및 비용에 직접적인 영향을 미칩니다. 규칙은 간단합니다:
- 컬러(GC 접미사) 선택 – 검사가 색상 정보에 의존하는 경우: 디스플레이 색상 균일성, PCB 컬러 링 인식, 제품 색상 분류, 식품 품질 분류 또는 색상 구분이 주요 검출 기준인 모든 응용.
- 흑백(GM 접미사) 선택 – 기하학적 특징만 중요하다면: 윤곽, 치수, 질감, 결함 형상, 에지 검출 또는 색상이 가치를 추가하지 않는 모든 측정. 흑백 카메라는 더 높은 감도, 더 나은 신호 대 잡음비, 더 작은 데이터 볼륨(Bayer 보간 불필요) 및 더 낮은 비용(일반적으로 동일 센서의 컬러 버전보다 10%~20% 저렴)을 제공합니다.
유용한 경험 법칙: 컬러가 절대적으로 필요하다고 확신하지 않는 한 흑백을 선택하십시오—기하학적 검사 작업에서는 거의 항상 더 나은 이미지 품질과 처리 효율을 얻을 수 있습니다.
4. 숨겨진 비용 및 시스템 통합 고려사항
카메라 자체 외에도 선택 과정에서 종종 간과되는 몇 가지 요소가 프로젝트를 성공시키거나 실패시킬 수 있습니다:
- 호스트 처리 능력: 더 높은 해상도와 프레임 레이트는 이미지 처리를 위한 더 많은 CPU/GPU 리소스를 요구합니다. 8 MP @ 90 fps의 경우 중급 산업용 PC로 간단한 검사에는 충분할 수 있지만 복잡한 알고리즘(딥러닝, 3D 재구성)은 GPU 가속이 필요할 수 있습니다.
- 네트워크 인프라: 10GigE는 10GBASE-T를 지원하는 스위치와 네트워크 카드가 필요합니다. 다중 카메라 설정의 경우 충분한 백플레인 대역폭을 가진 관리형 스위치가 필수적입니다. 모든 네트워크 장치에서 점보 프레임(MTU 9000)을 활성화하여 오버헤드를 줄이고 처리량을 개선하십시오.
- 조명: 고속 및 대형 FOV 응용은 종종 강력하고 균일한 조명이 필요합니다. 짧은 노출 시간(모션을 정지시키기 위해)은 센서에 도달하는 빛이 적다는 것을 의미하므로 고강도 스트로브 조명 또는 LED 어레이가 필요할 수 있습니다. 우리 프로젝트에서는 반사성 대상의 반사를 처리하기 위해 다중 각도 구조광을 사용했습니다.
- 케이블 관리: Cat6a를 통한 10GigE는 표준 GigE보다 더 무겁고 두꺼운 케이블을 사용합니다. 특히 움직이거나 관절이 있는 시스템의 경우 케이블 라우팅을 신중하게 계획하십시오. 100미터를 초과하는 거리의 경우 광섬유 확장을 고려하십시오.
- 소프트웨어 통합: 비전 라이브러리(HALCON, VisionPro, OpenCV 등)가 GigE Vision을 통해 10GigE 카메라를 지원하는지 확인하십시오. 대부분 지원하지만 확인할 가치가 있습니다. 또한 SDK가 필요한 프로그래밍 언어 바인딩을 제공하는지 확인하십시오.
- 미래 확장성: 더 많은 카메라를 추가하거나 해상도/프레임 레이트를 높일 것으로 예상되는 경우 여유가 있는 카메라를 선택하십시오—10GigE의 1200 MB/s는 단일 카메라로 거의 완전히 활용되지 않아 추가 카메라 또는 더 높은 데이터 레이트를 위한 대역폭을 남깁니다.
5. 빠른 선택 체크리스트
카메라 선택을 확정하기 전에 이 체크리스트를 검토하는 것이 좋습니다:
- [ ] 해상도, 프레임 레이트 및 비트 심도(컬러 오버헤드 포함)를 기반으로 정확한 대역폭 요구사항을 계산했습니까?
- [ ] 선택한 인터페이스(GigE/10GigE/USB/CoaXPress)가 해당 대역폭을 지원할 수 있는지 확인했습니까?
- [ ] 글로벌 셔터가 필수입니까? (대상이 움직이면 답은 예입니다.)
- [ ] 렌즈 마운트(C / M42 / M58 / F)가 카메라와 일치합니까? 렌즈 이미지 서클이 센서를 커버합니까?
- [ ] 최소 초점 거리를 계산하고 적합한 렌즈가 있는지 확인했습니까?
- [ ] 카메라가 필요한 트리거/동기 모드(하드웨어 트리거, PTP 등)를 지원하는지 확인했습니까?
- [ ] 카메라의 SDK가 운영 체제(Windows/Linux/ARM/JetPack)와 프로그래밍 언어를 지원합니까?
- [ ] 카메라 가격만이 아닌 전체 시스템 비용(카메라 + NIC + 케이블 + 스위치 + 조명 + 호스트 PC)을 고려했습니까?
- [ ] 향후 해상도/프레임 레이트 업그레이드를 위한 여유를 확보했습니까?
- [ ] 공급업체와 가용성 및 리드 타임을 확인했습니까?
결론
우리 프로젝트로 돌아가서: 대역폭, 셔터, 렌즈 및 동기화 요구사항을 체계적으로 분석함으로써 우리는 10GigE 산업용 카메라 솔루션으로 "대형 FOV + 고속 + 엣지 AI" 결합 과제를 성공적으로 해결했습니다. MindVision과 같은 국내 제조업체는 포괄적인 제품 매트릭스(0.5 MP에서 65 MP, 면적 스캔 및 라인 스캔 병렬), 표준 프로토콜 지원 및 유연한 납품 능력으로 점점 더 많은 실용적인 프로젝트의 첫 번째 선택이 되고 있습니다.
기술 선택에는 "최고의" 솔루션이 없습니다—"가장 적합한" 것만 있습니다. 이 실제 시나리오 기반 분석과 체계적인 선택 가이드가 유사한 과제에 직면한 엔지니어에게 견고한 참고 자료를 제공하기를 바랍니다.
#MindVision
MindVision Technology Co., Ltd.는 선전에 본사를 둔 전문 국내 산업용 카메라 제조업체이며, 창사(후난) 및 우시(장쑤)에 생산 센터와 연구 개발 거점을 두고 있으며 약 300명의 직원이 근무하고 있습니다. 제품 포트폴리오는 면적 스캔 카메라, 라인 스캔 카메라, 열화상 카메라 및 스테레오 카메라 모듈을 포괄하며 100개 이상의 특허 및 소프트웨어 저작권을 보유하고 있습니다. 회사는 ISO9001 인증을 받았습니다.
자세한 정보나 무료 선택 상담은 MindVision 공식 웹사이트를 방문하거나 영업팀에 문의하십시오.
We’ll be glad to help you
Name
E-mail*
Contents*
인증 코드

양식을 보낼 때 연락하십시오
이름*
핸드폰 번호*
메일 박스*
무엇을 도와 드릴까요*